
-
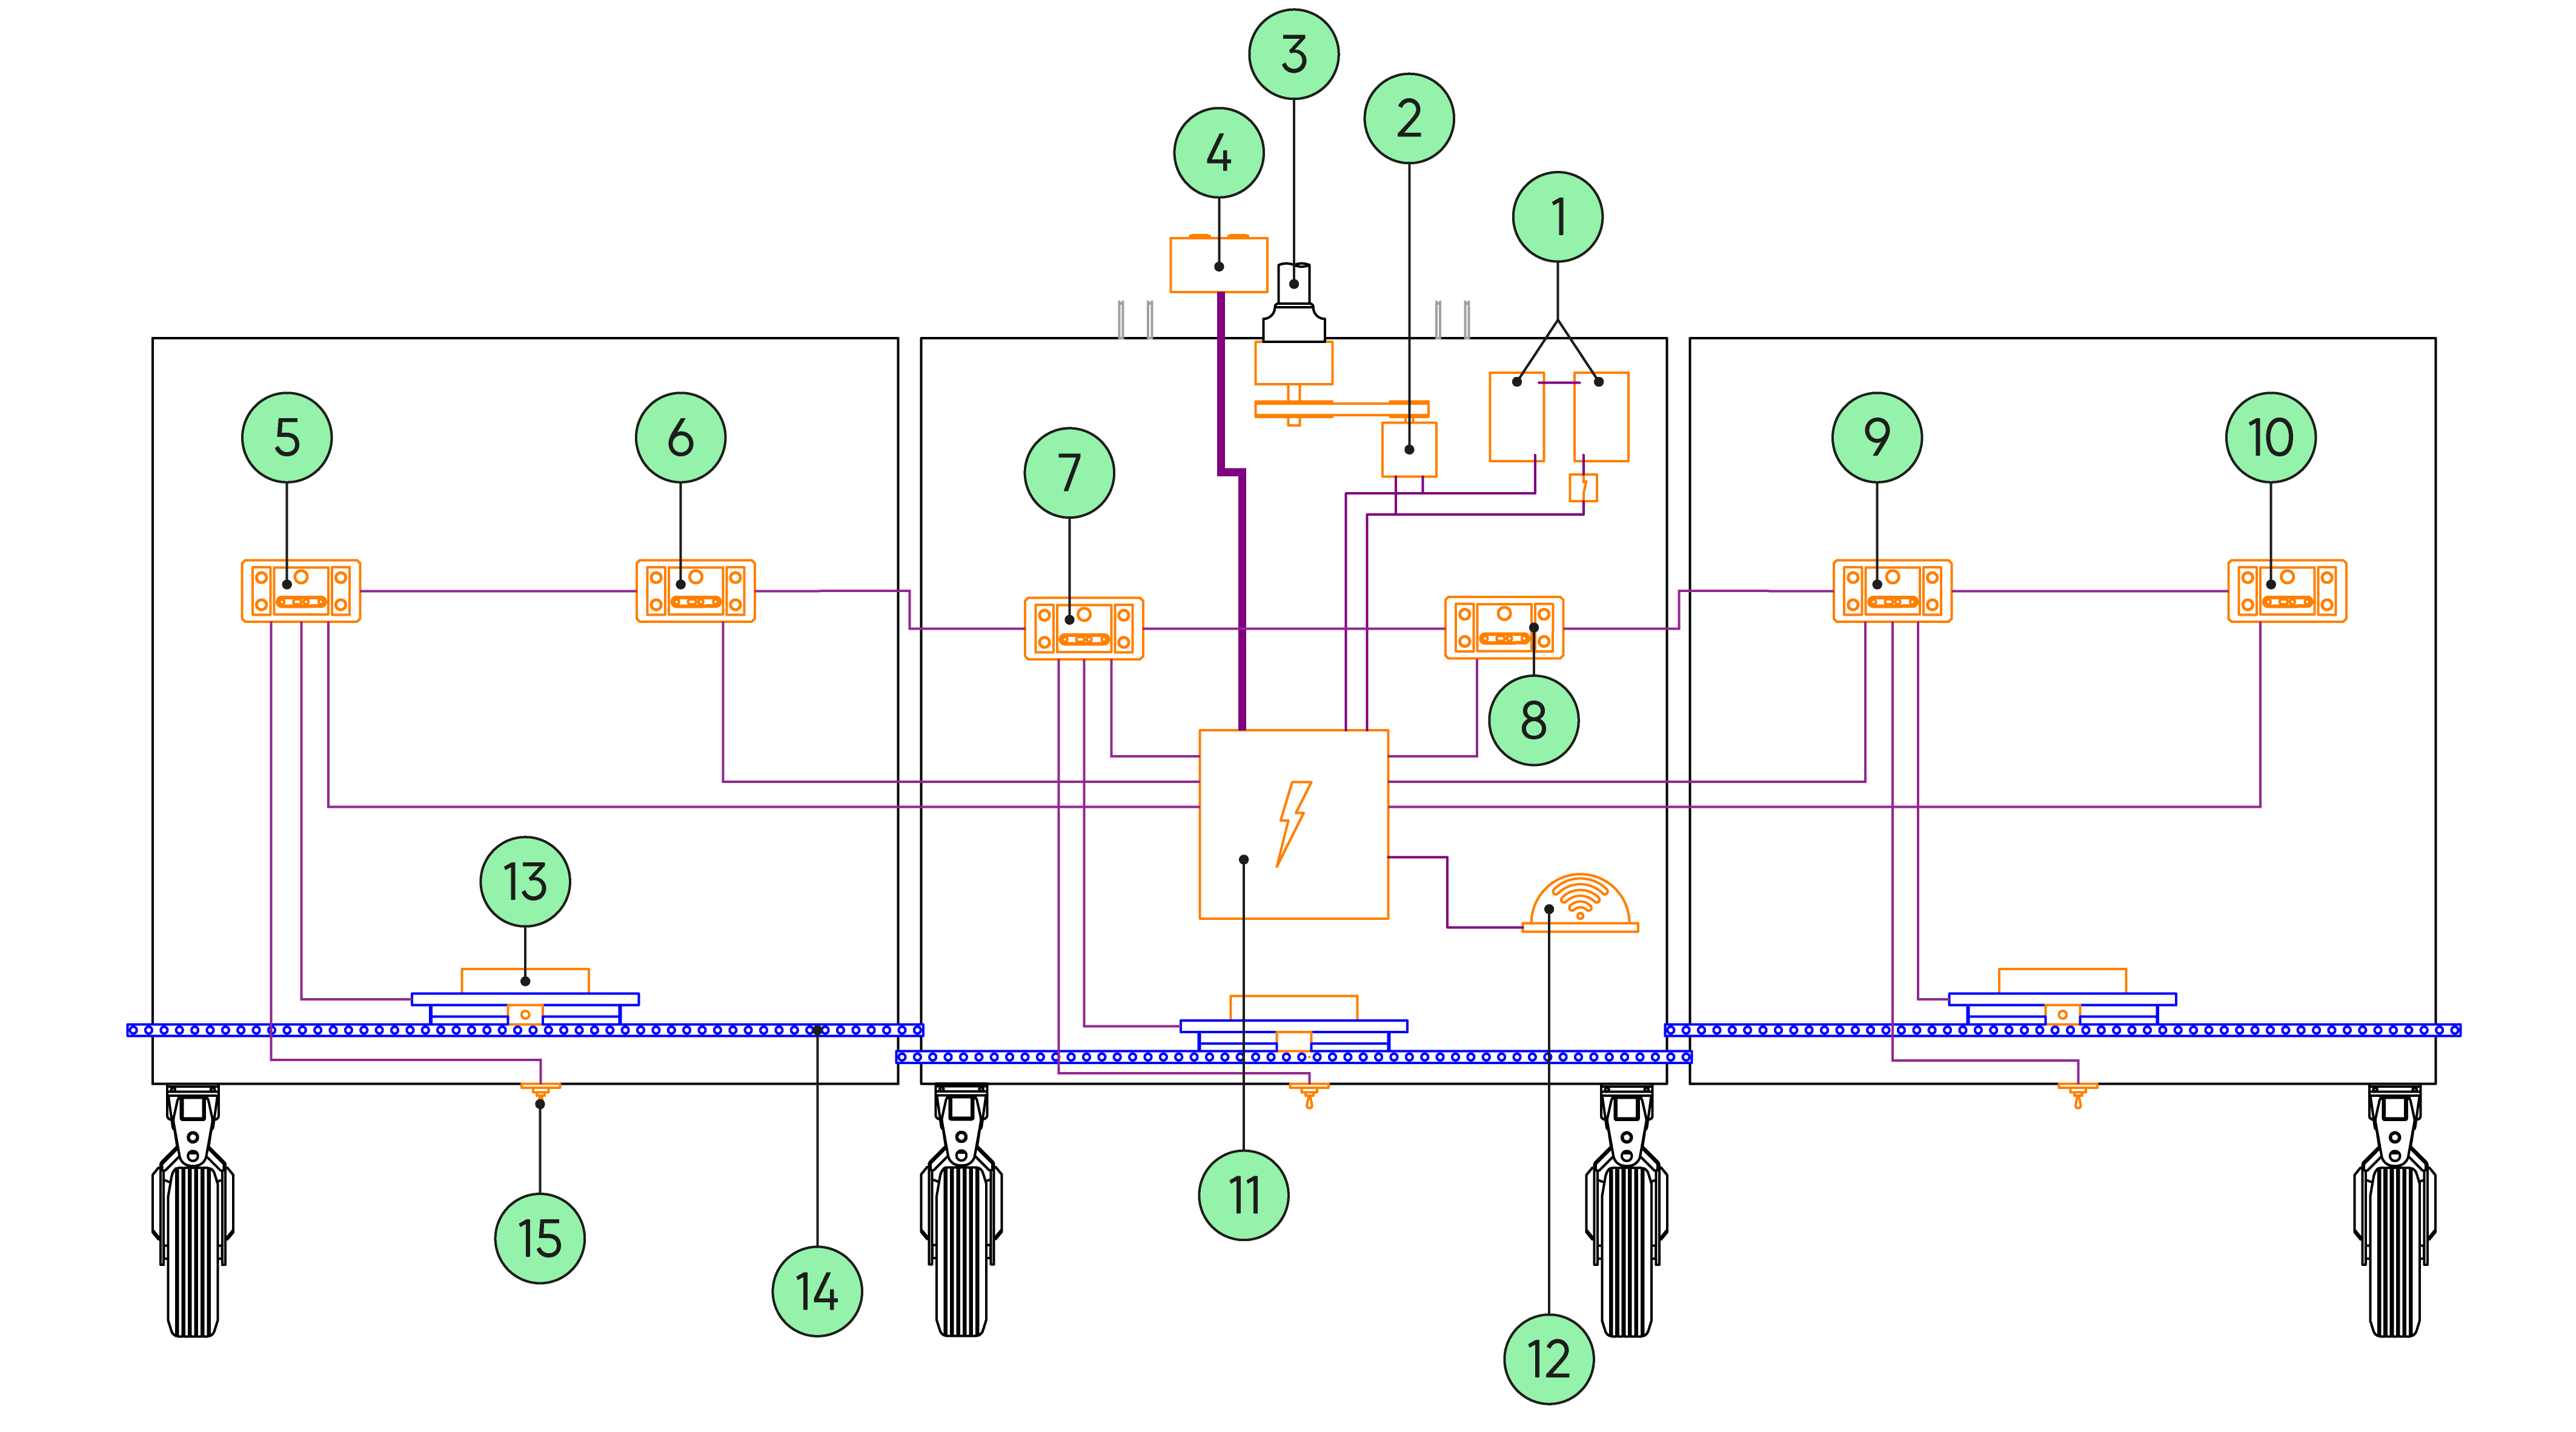
La machine est alimentée en 24 V par deux batteries au plomb de 12 V connectées en série (1) et rechargées par un alternateur de 28 V (2) entraîné par une prise de force (3).
-
Le circuit 24 V alimente le boîtier électrique principal (11) qui contient le système de gestion de l’alimentation électrique, un système de protection des batteries, un routeur et un commutateur pour la connexion à Internet et au panneau de commande via une antenne Wi-Fi et 4G (12).
-
Le boîtier électrique principal (11) alimente les 6 Vision Box (5-10). Il est mis en marche et arrêté par l’opérateur via le boîtier de commande ON/OFF déporté (4).
-
Les 3 rampes de pulvérisation (14) peuvent être réglées à l’aide des 3 boutons (15) de montée et de descente. Les valeurs mesurées par le capteur de pression situé sur la rampe de pulvérisation gauche sont transmises à l’ordinateur de la Vision Box (5). Trois Vision Box maîtres commandent également l’ouverture des électrovannes.
-
Chacune des 6 Vision Box contient une caméra pour la reconnaissance des cibles à pulvériser, un groupe de quatre LED, une carte électronique pour la gestion des flashs, un ordinateur pour le traitement des images et un ventilateur.
-
Les 6 Vision Box contiennent chacune une caméra d’odométrie visuelle (VO) pour évaluer la vitesse d’avancement de la machine, ainsi qu’une batterie alimentant l’horloge temps réel (RTC).
-
Lorsqu’une mission est lancée, les ordinateurs allument les LED (flash), évaluent la vitesse de la machine à l’aide des caméras d’odométrie visuelle (VO) et activent la détection des cibles. Si des cibles sont détectées, les ordinateurs envoient les commandes d’ouverture des électrovannes des rampes de pulvérisation, en tenant compte de la vitesse d’avancement de la machine.