
-
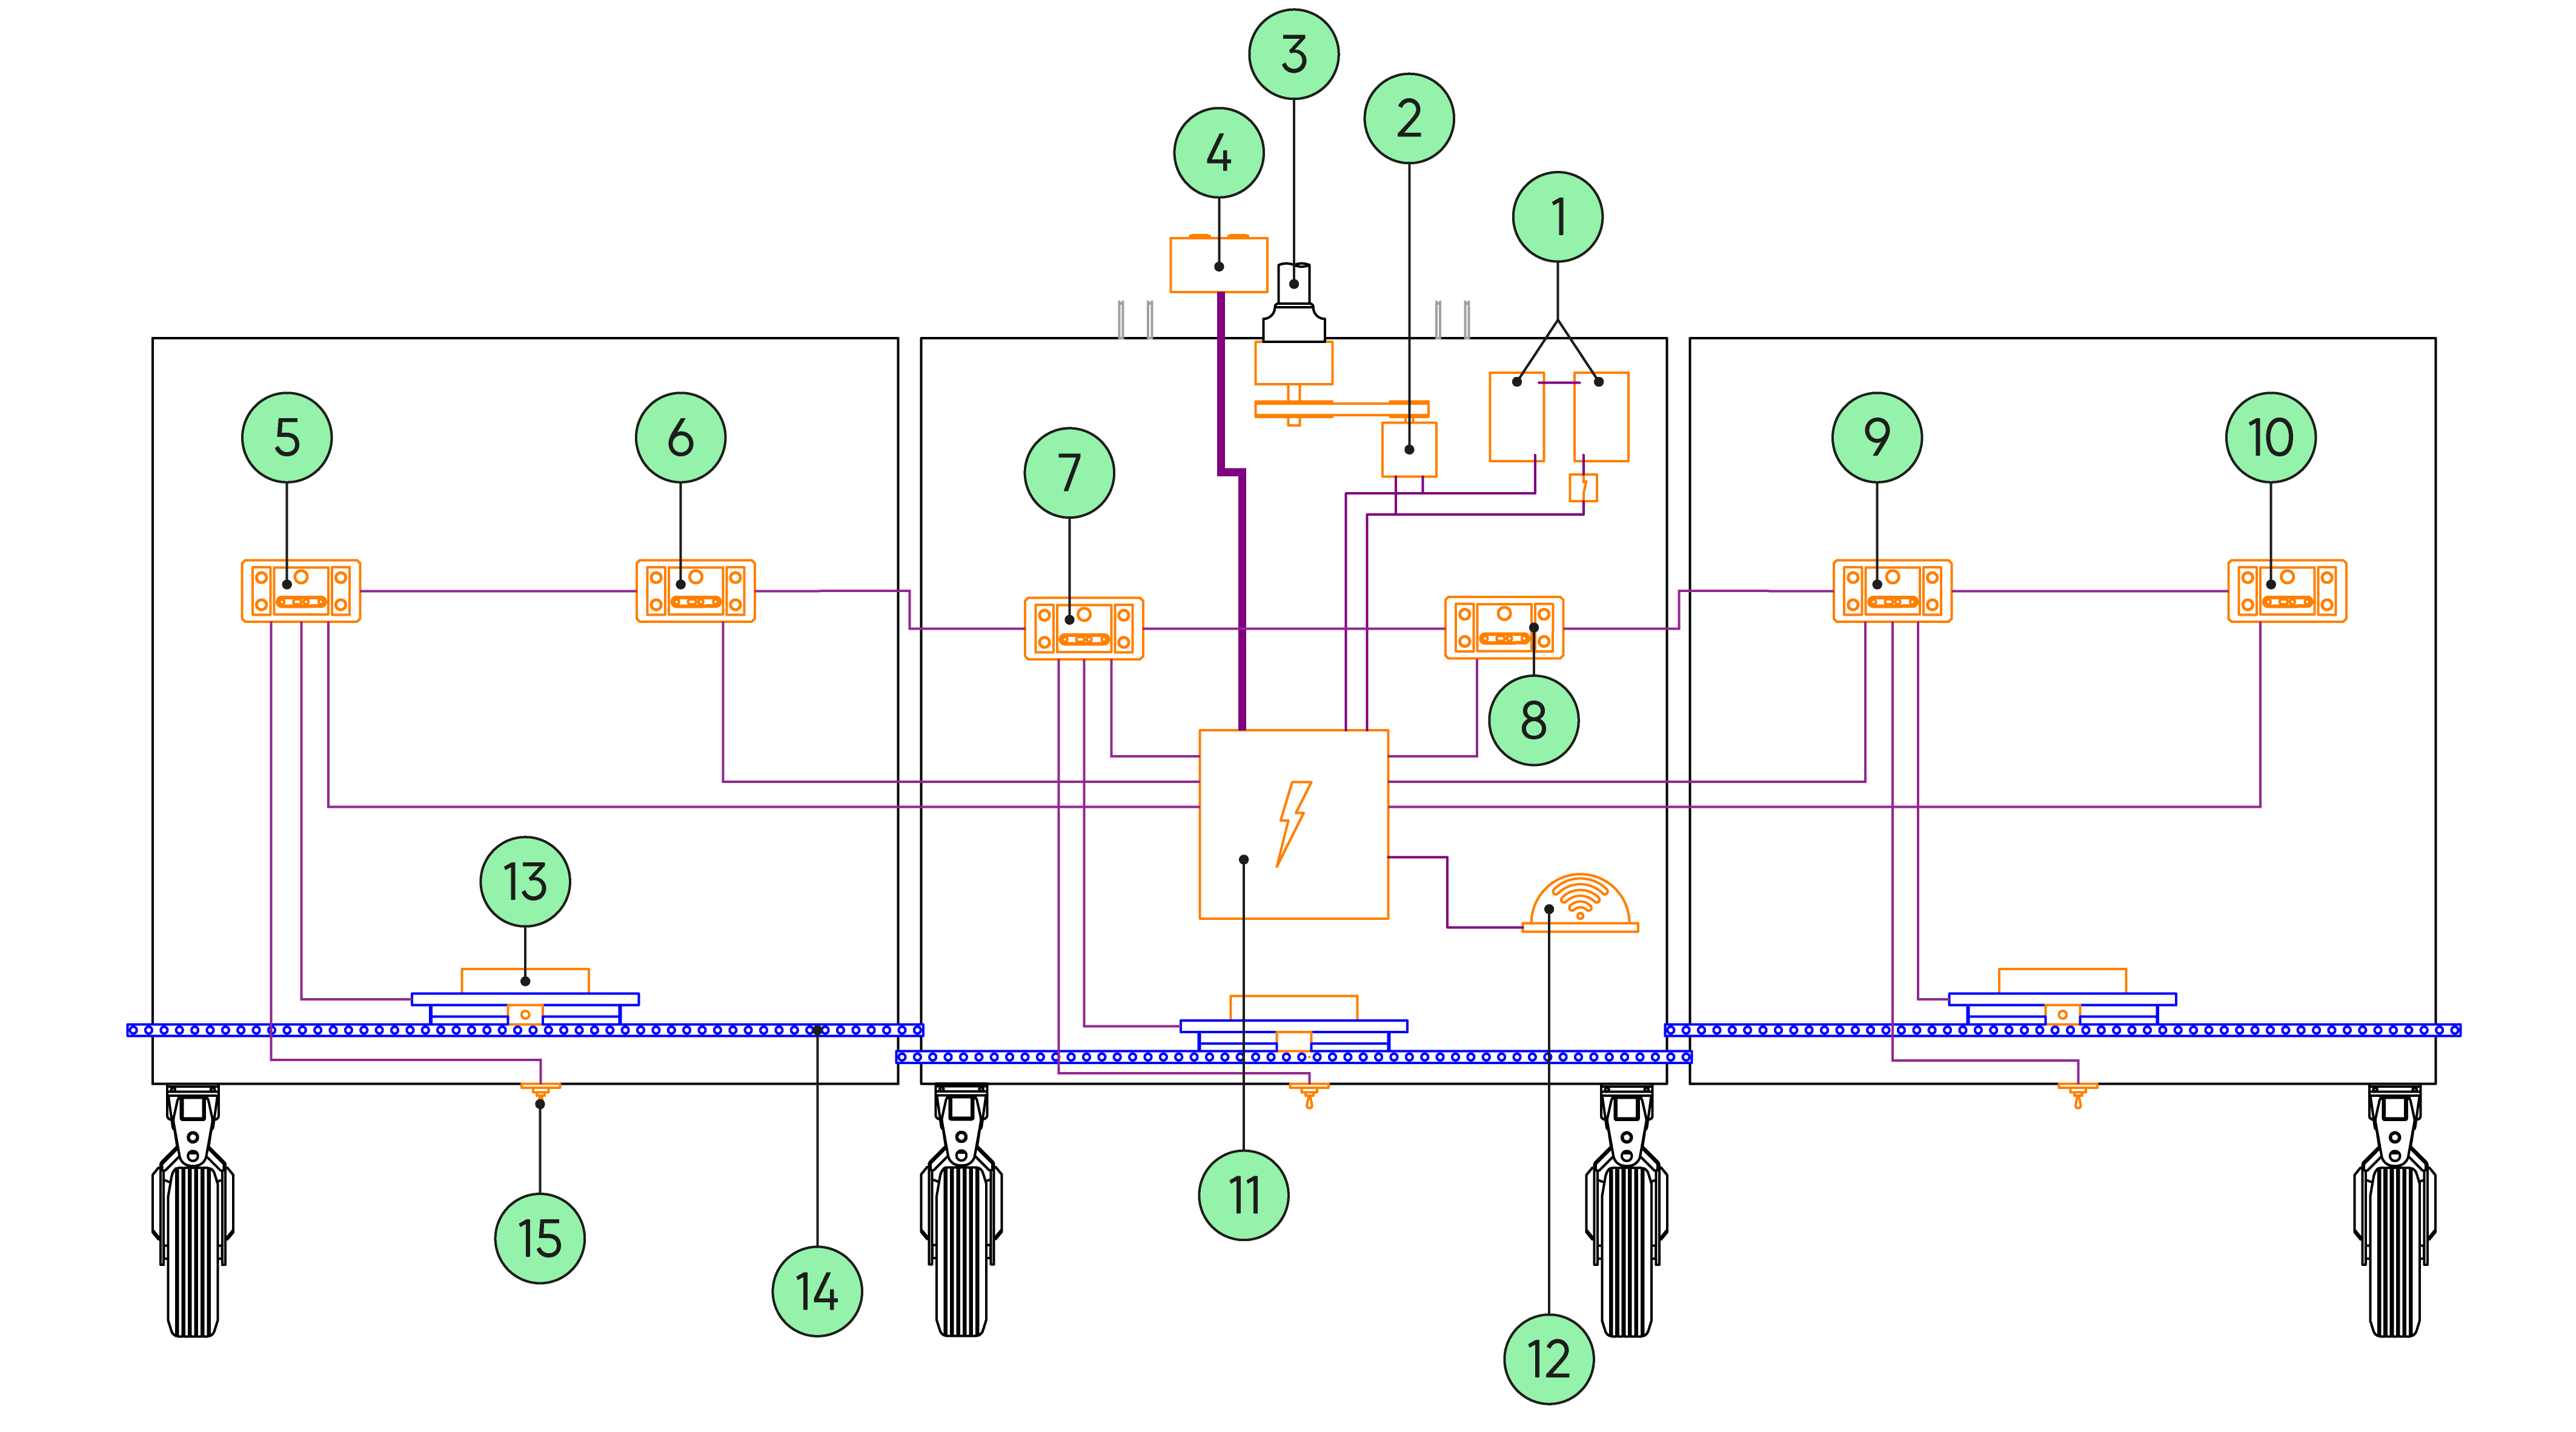
La machine est alimentée en 24 V par deux batteries au plomb 12 V connectées en série (1) et rechargées par un alternateur 28 V (2) entraîné par une prise de force (3).
-
La tension de 24 V alimente le boîtier électrique principal (11) qui contient le système de gestion de l'énergie électrique, un système de protection de batterie, un routeur et un commutateur pour la connexion à Internet et au panneau de commande via une antenne Wi-Fi et 4G (12).
-
Le boîtier électrique principal (11) alimente les 6 Vision Boxes (5-10). Il est activé et désactivé par l'opérateur via le boîtier de commande télécommandé ON/OFF (4).
-
Les 3 rampes de pulvérisation (14) peuvent être ajustées au moyen de 3 boutons (15) pour le relevage et l'abaissement. Les valeurs mesurées par le capteur de pression situé sur la rampe de pulvérisation gauche sont transmises à l'ordinateur de la Vision Box (5). Trois Vision Boxes principales activent également l'ouverture des vannes solénoïdes.
-
Chacune des 6 Vision Boxes contient une caméra pour la reconnaissance des cibles à pulvériser, un groupe de quatre DELs, une carte électronique pour la gestion des flashs, un ordinateur pour le traitement d'image et un ventilateur.
-
Les 6 Vision Boxes contiennent chacune une caméra d'odométrie visuelle (VO) pour évaluer la vitesse d'avance de la machine, ainsi qu'une batterie alimentant l'horloge temps réel (RTC).
-
Lorsqu'une mission est lancée, les ordinateurs activent les DELs (flash), évaluent la vitesse de la machine avec les caméras d'odométrie visuelle (OV) et activent la détection de cibles. Si des cibles sont détectées, les ordinateurs envoient les commandes pour ouvrir les vannes solénoïdes des rampes de pulvérisation, en tenant compte de la vitesse d'avance de la machine.