
-
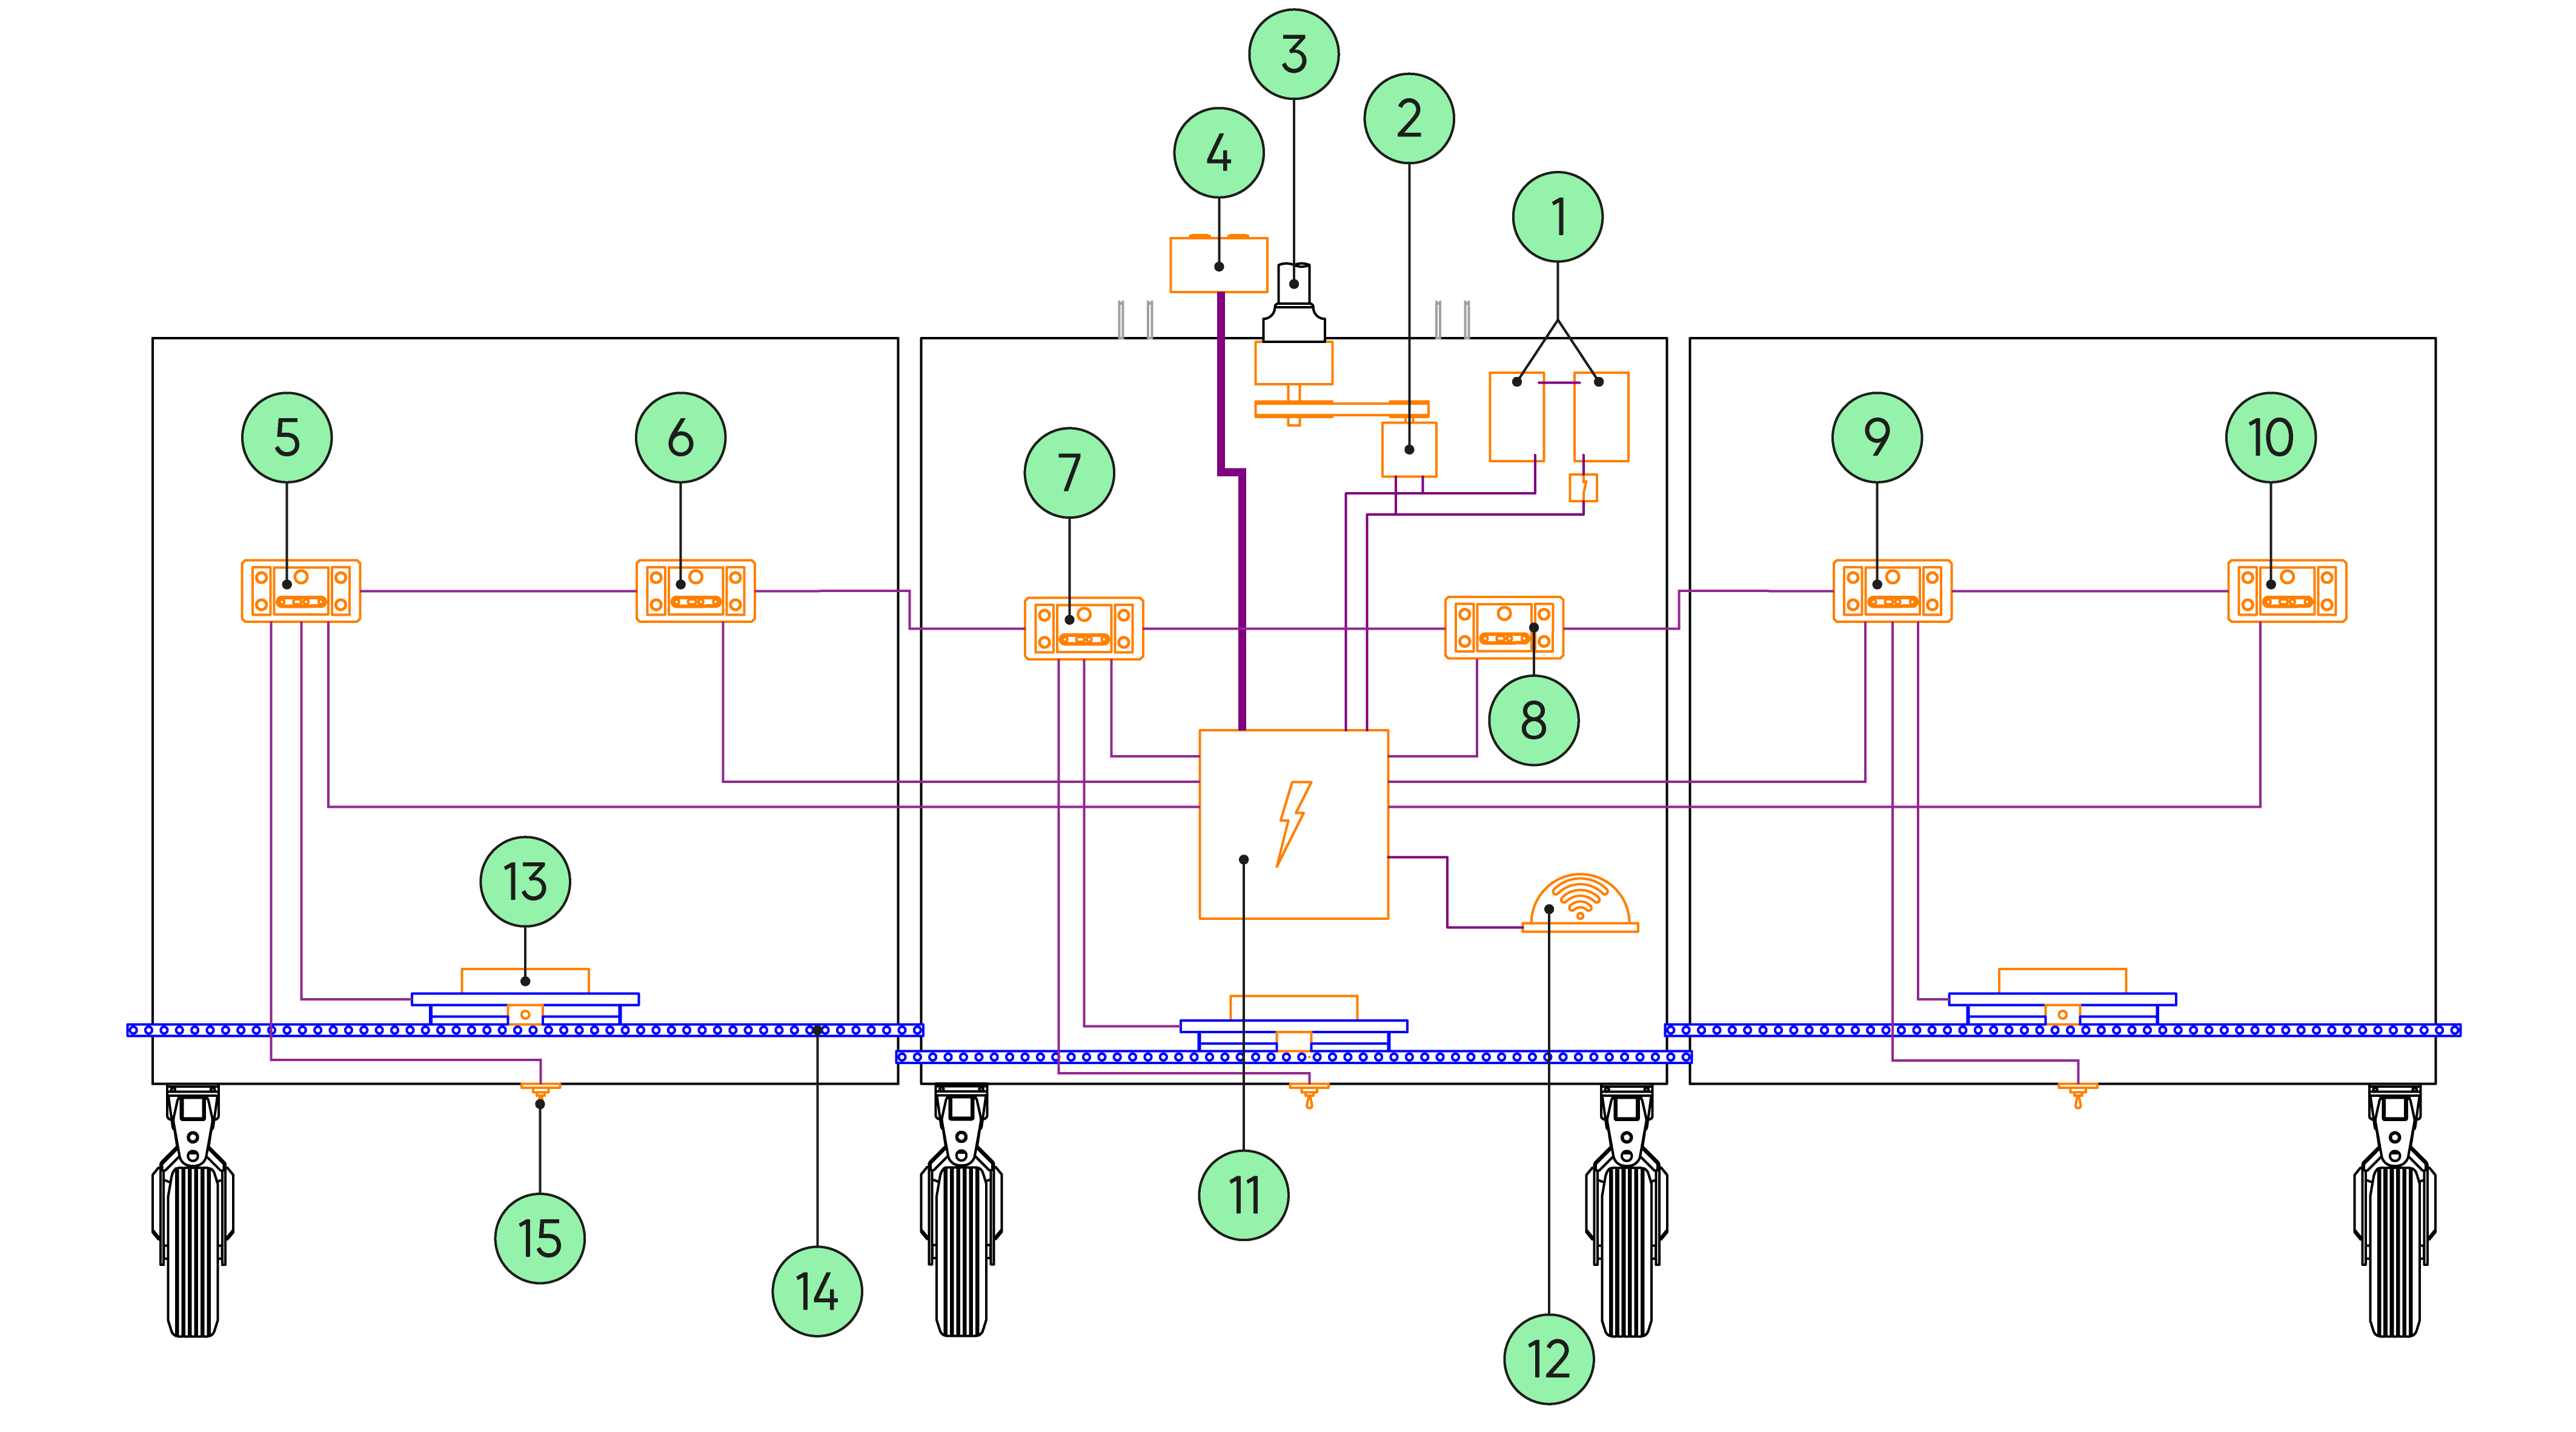
Mașina este alimentată cu 24 V de către două baterii cu plumb de 12 V conectate în serie (1) și reîncărcate de către un alternator de 28 V (2) acționat de o luare de putere (3).
-
Tensiunea de 24 V alimentează cutia electrică principală (11) care conține sistemul de gestionare a puterii electrice, un sistem de protecție a bateriei, un router și un comutator pentru conectarea la Internet și la panoul de control prin intermediul unei antene Wi-Fi și 4G (12).
-
Cutia electrică principală (11) alimentează cele 6 Vision Boxes (5-10). Este pornită și oprită de operator prin intermediul cutiei de comandă cu telecomandă ON/OFF (4).
-
Cele 3 bare de stropire (14) pot fi ajustate prin intermediul celor 3 butoane (15) pentru ridicare și coborâre. Valorile măsurate de senzorul de presiune situat pe bara de stropire din stânga se transmit calculatorului Vision Box-ului (5). Trei Vision Boxes principale activează de asemenea deschiderea valvelor solenoide.
-
Fiecare dintre cele 6 Vision Boxes conține o cameră pentru recunoașterea țintelor de stropit, un grup de patru LED-uri, o card electronic pentru gestionarea blițurilor, un calculator pentru procesare de imagini și un ventilator.
-
Cele 6 Vision Boxes conțin fiecare o cameră de odometrie vizuală (OV) pentru evaluarea vitezei de deplasare a mașinii, precum și o baterie care alimentează ceasul timp real (RTC).
-
Când o misiune este pornită, calculatoarele pornesc LED-urile (bliț), evaluează viteza mașinii cu camerele de odometrie vizuală (OV) și activează detecția țintă. Dacă sunt detectate ținte, calculatoarele trimit comenzi pentru deschiderea valvelor solenoide ale barelor de stropire, ținând cont de viteza de deplasare a mașinii.