
-
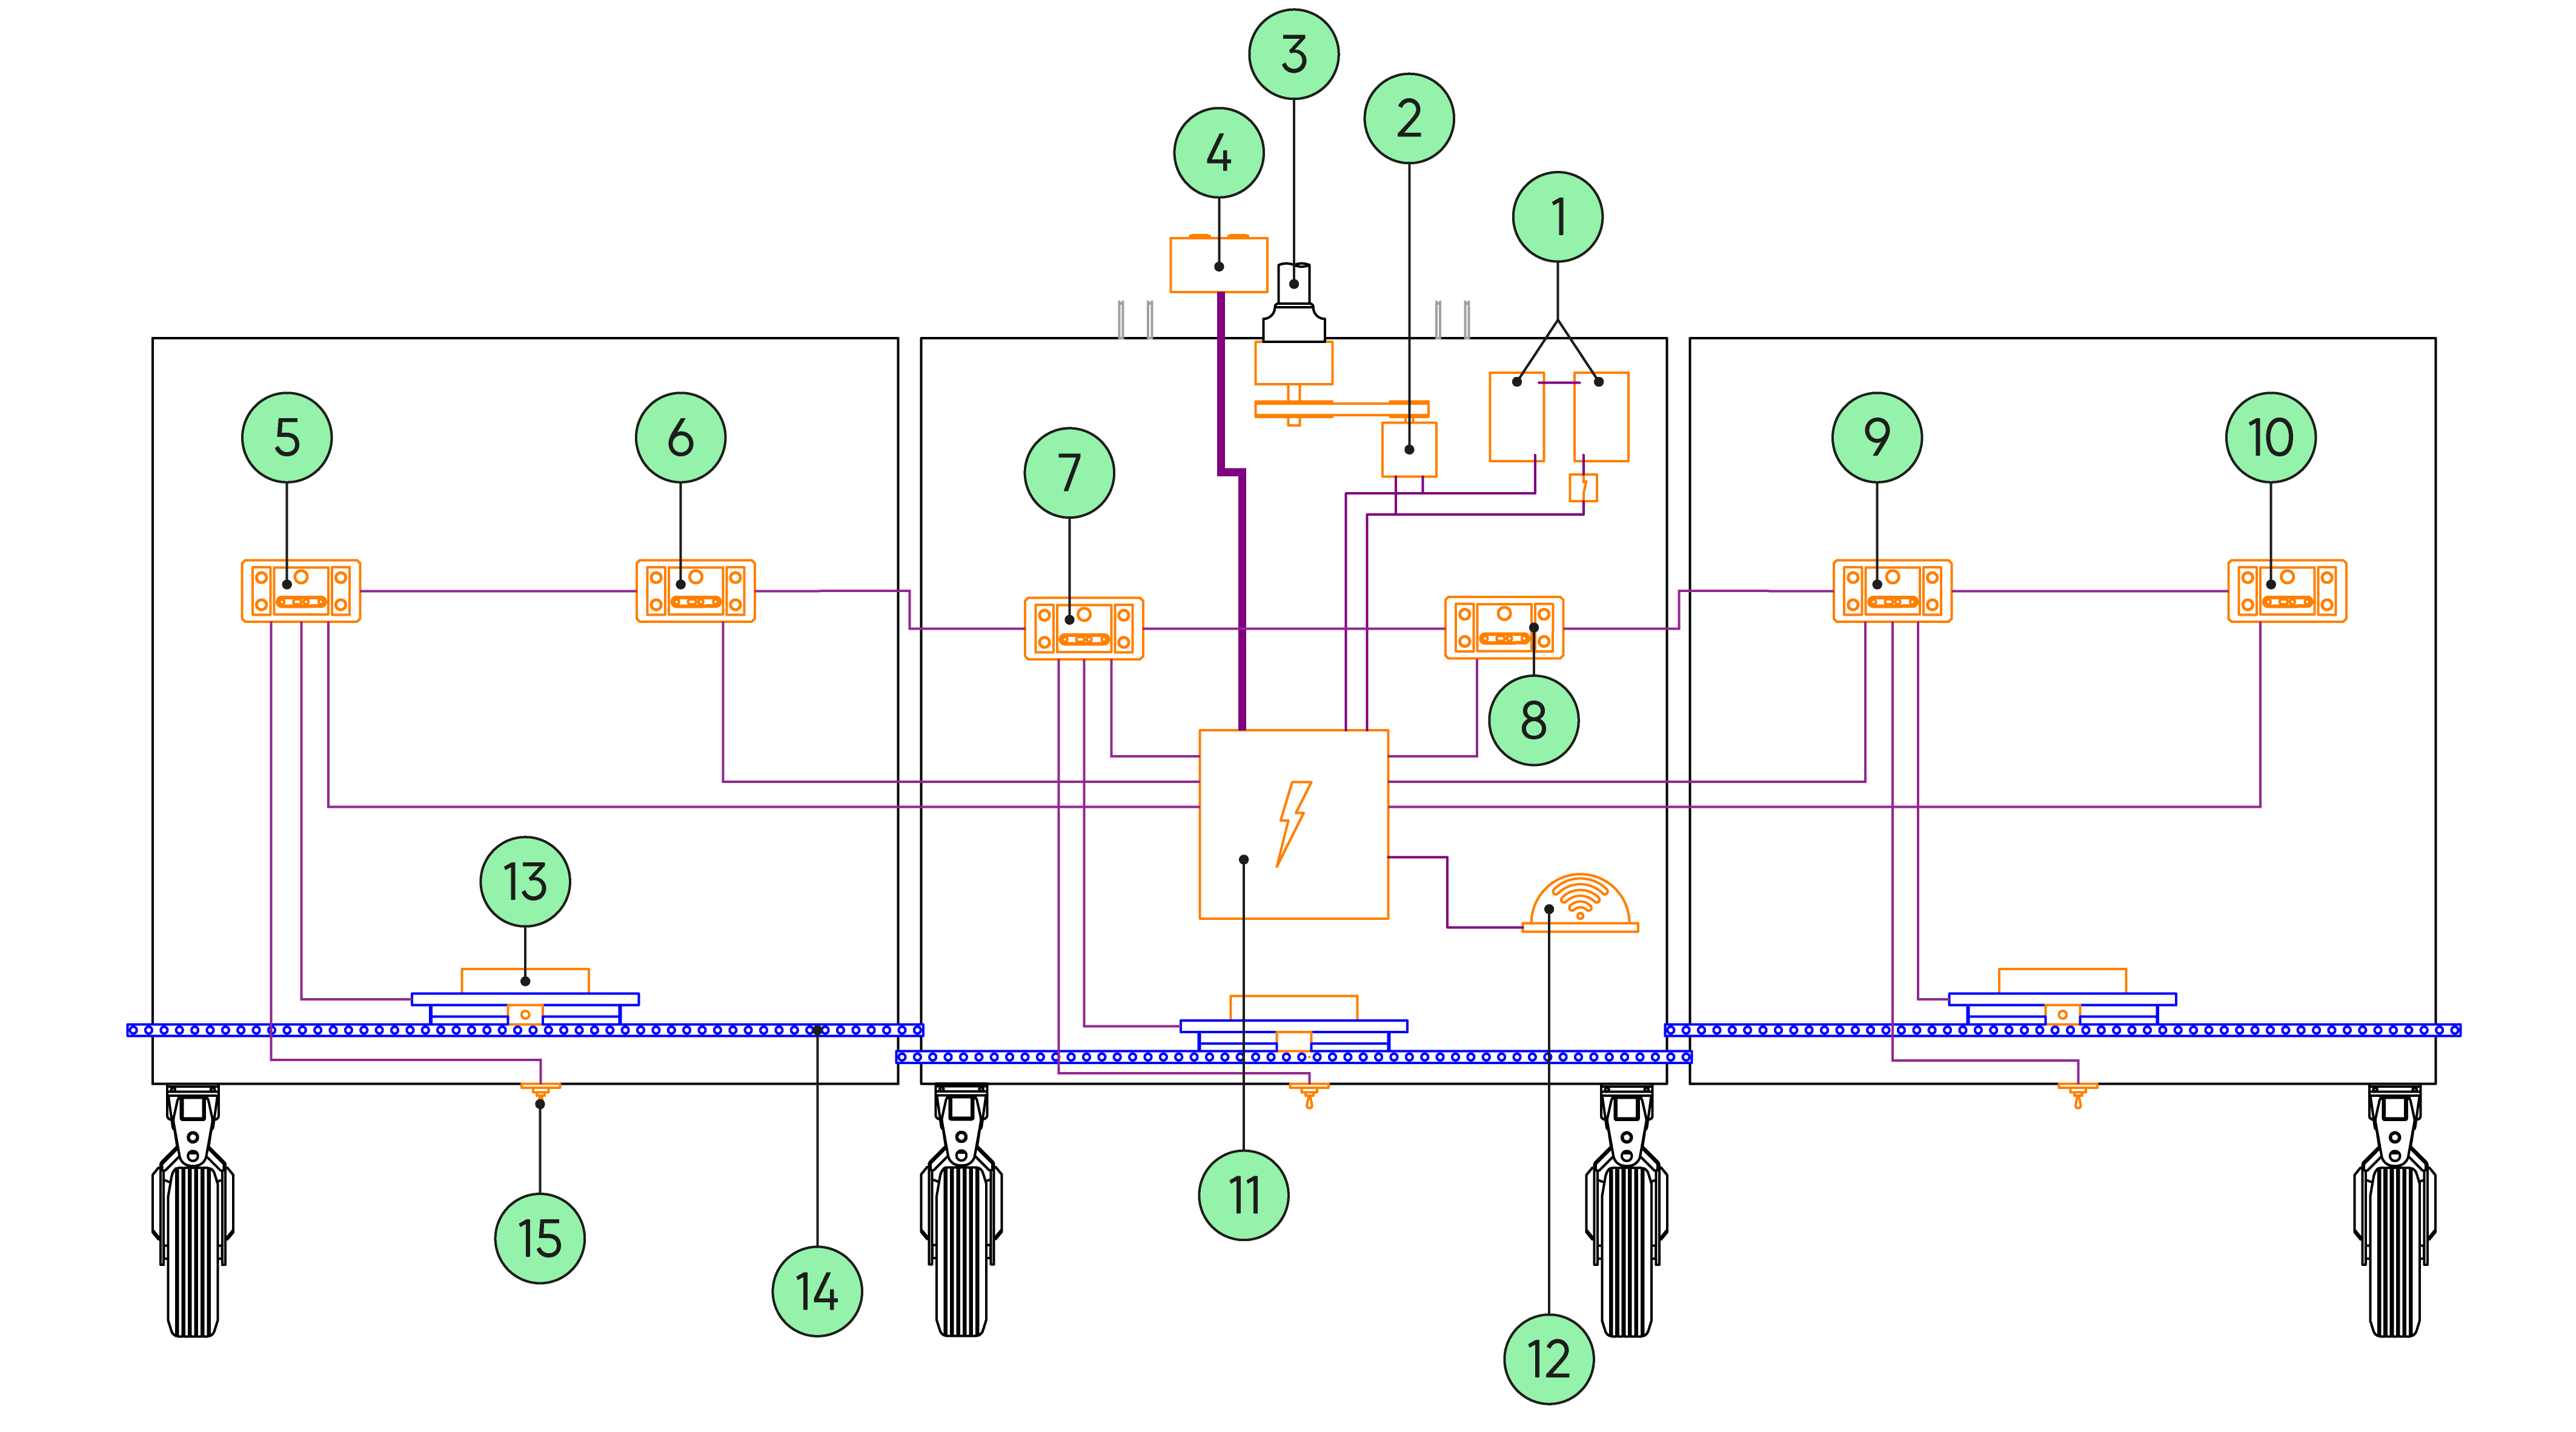
A máquina é alimentada com 24 V por duas baterias de chumbo de 12 V ligadas em série (1) e recarregadas por um alternador de 28 V (2) acionado por uma tomada de força (3).
-
A tensão de 24 V alimenta a caixa elétrica principal (11) que contém o sistema de gestão de energia elétrica, um sistema de proteção de bateria, um router e um comutador para a ligação à Internet e ao painel de controlo através de uma antena Wi-Fi e 4G (12).
-
A caixa elétrica principal (11) alimenta as 6 Vision Boxes (5-10). É ligada e desligada pelo operador através da caixa de controlo LIGADO/DESLIGADO remoto (4).
-
As 3 barras de pulverização (14) podem ser ajustadas por meio dos 3 botões (15) para elevar e baixar. Os valores medidos pelo sensor de pressão localizado na barra de pulverização esquerda são transmitidos ao computador da Vision Box (5). Três Vision Boxes mestras também ativam a abertura das válvulas solenoides.
-
Cada uma das 6 Vision Boxes contém uma câmara para o reconhecimento dos alvos a pulverizar, um grupo de quatro LEDs, uma placa eletrónica para a gestão dos flashes, um computador para processamento de imagem e um ventilador.
-
Cada uma das 6 Vision Boxes contém uma câmara de odometria visual (VO) para avaliar a velocidade de avanço da máquina, bem como uma bateria que alimenta o relógio de tempo real (RTC).
-
Quando uma missão é iniciada, os computadores ligam os LEDs (flash), avaliam a velocidade da máquina com as câmaras de odometria visual (VO) e ativam a detecção de alvo. Se alvos forem detectados, os computadores enviam os comandos para abrir as válvulas solenoides das barras de pulverização, tendo em conta a velocidade de deslocamento da máquina.