
-
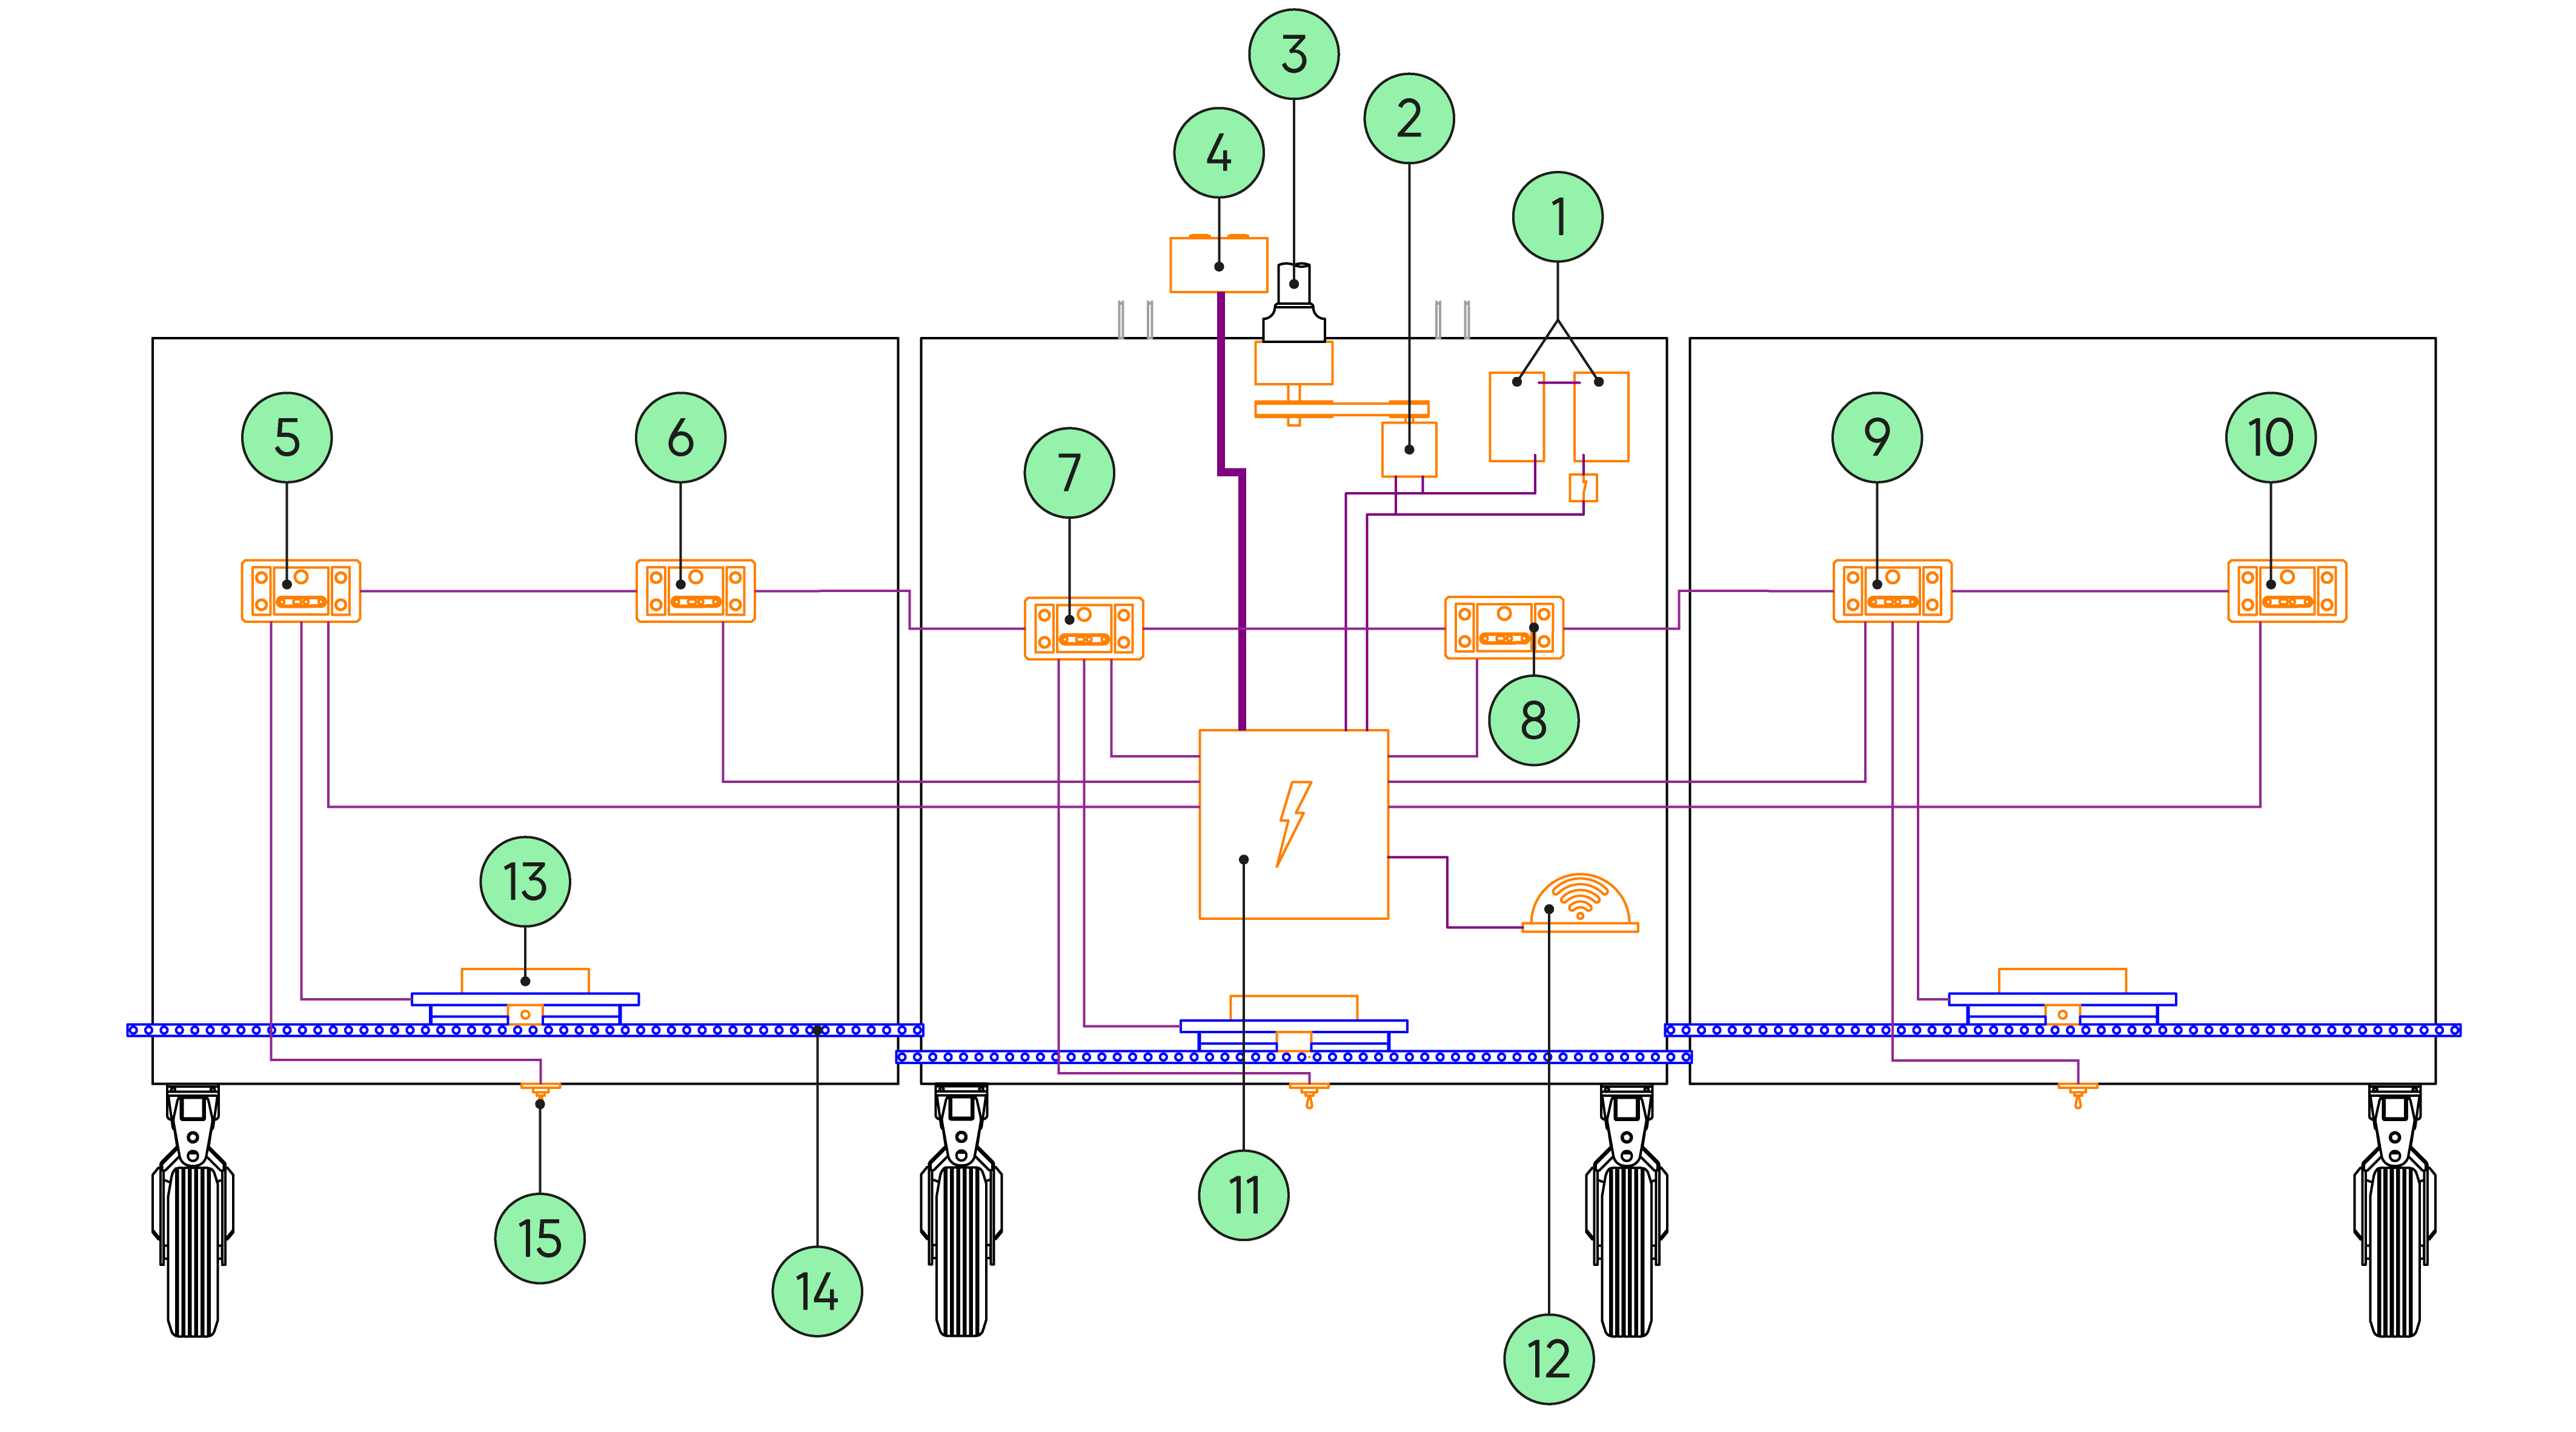
De machine wordt gevoed met 24 V door twee 12 V loodaccu's in serie geschakeld (1) en opgeladen door een 28 V alternator (2) aangedreven door een aftakas (3).
-
De 24 V spanning voorziet de hoofdelektrische doos (11) van stroom, welke het elektrisch energiebeheersysteem, een accubeveiligingssysteem, een router en een schakelaar voor de verbinding met het Internet en het bedieningspaneel via een Wi-Fi- en 4G-antenne (12) bevat.
-
De hoofdelektrische doos (11) voorziet de 6 Vision Boxes (5-10) van stroom. Deze wordt in- en uitgeschakeld door de operator via de afstandsbediening bedieningskast AAN/UIT (4).
-
De 3 spuitbomen (14) kunnen worden versteld door middel van de 3 knoppen (15) voor omhoog en omlaag brengen. Waarden gemeten door de druksensor aan de linker spuitboom worden verzonden naar de computer van de Vision Box (5). Drie hoofd-Vision Boxes activeren ook het openen van de solenoïde kleppen.
-
Elk van de 6 Vision Boxes bevat een camera voor de herkenning van de doelen die moeten worden gespoten, een groep van vier LED's, een elektronische kaart voor het beheer van de flitsen, een computer voor beeldverwerking en een ventilator.
-
De 6 Vision Boxes bevatten elk een visuele odometrie (VO) camera voor het evalueren van de voorwaartse snelheid van de machine, evenals een accu die de real-time clock (RTC) voedt.
-
Wanneer een missie wordt gestart, schakelen de computers de LED's (flits) in, evalueren de computers de snelheid van de machine met de visuele odometrie (VO) camera's en activeren de computers de doeldetectie. Indien doelwitten worden gedetecteerd, sturen de computers opdrachten naar de solenoïde kleppen van de spuitbomen, rekening houdend met de vooruitrijsnelheid van de machine.