
-
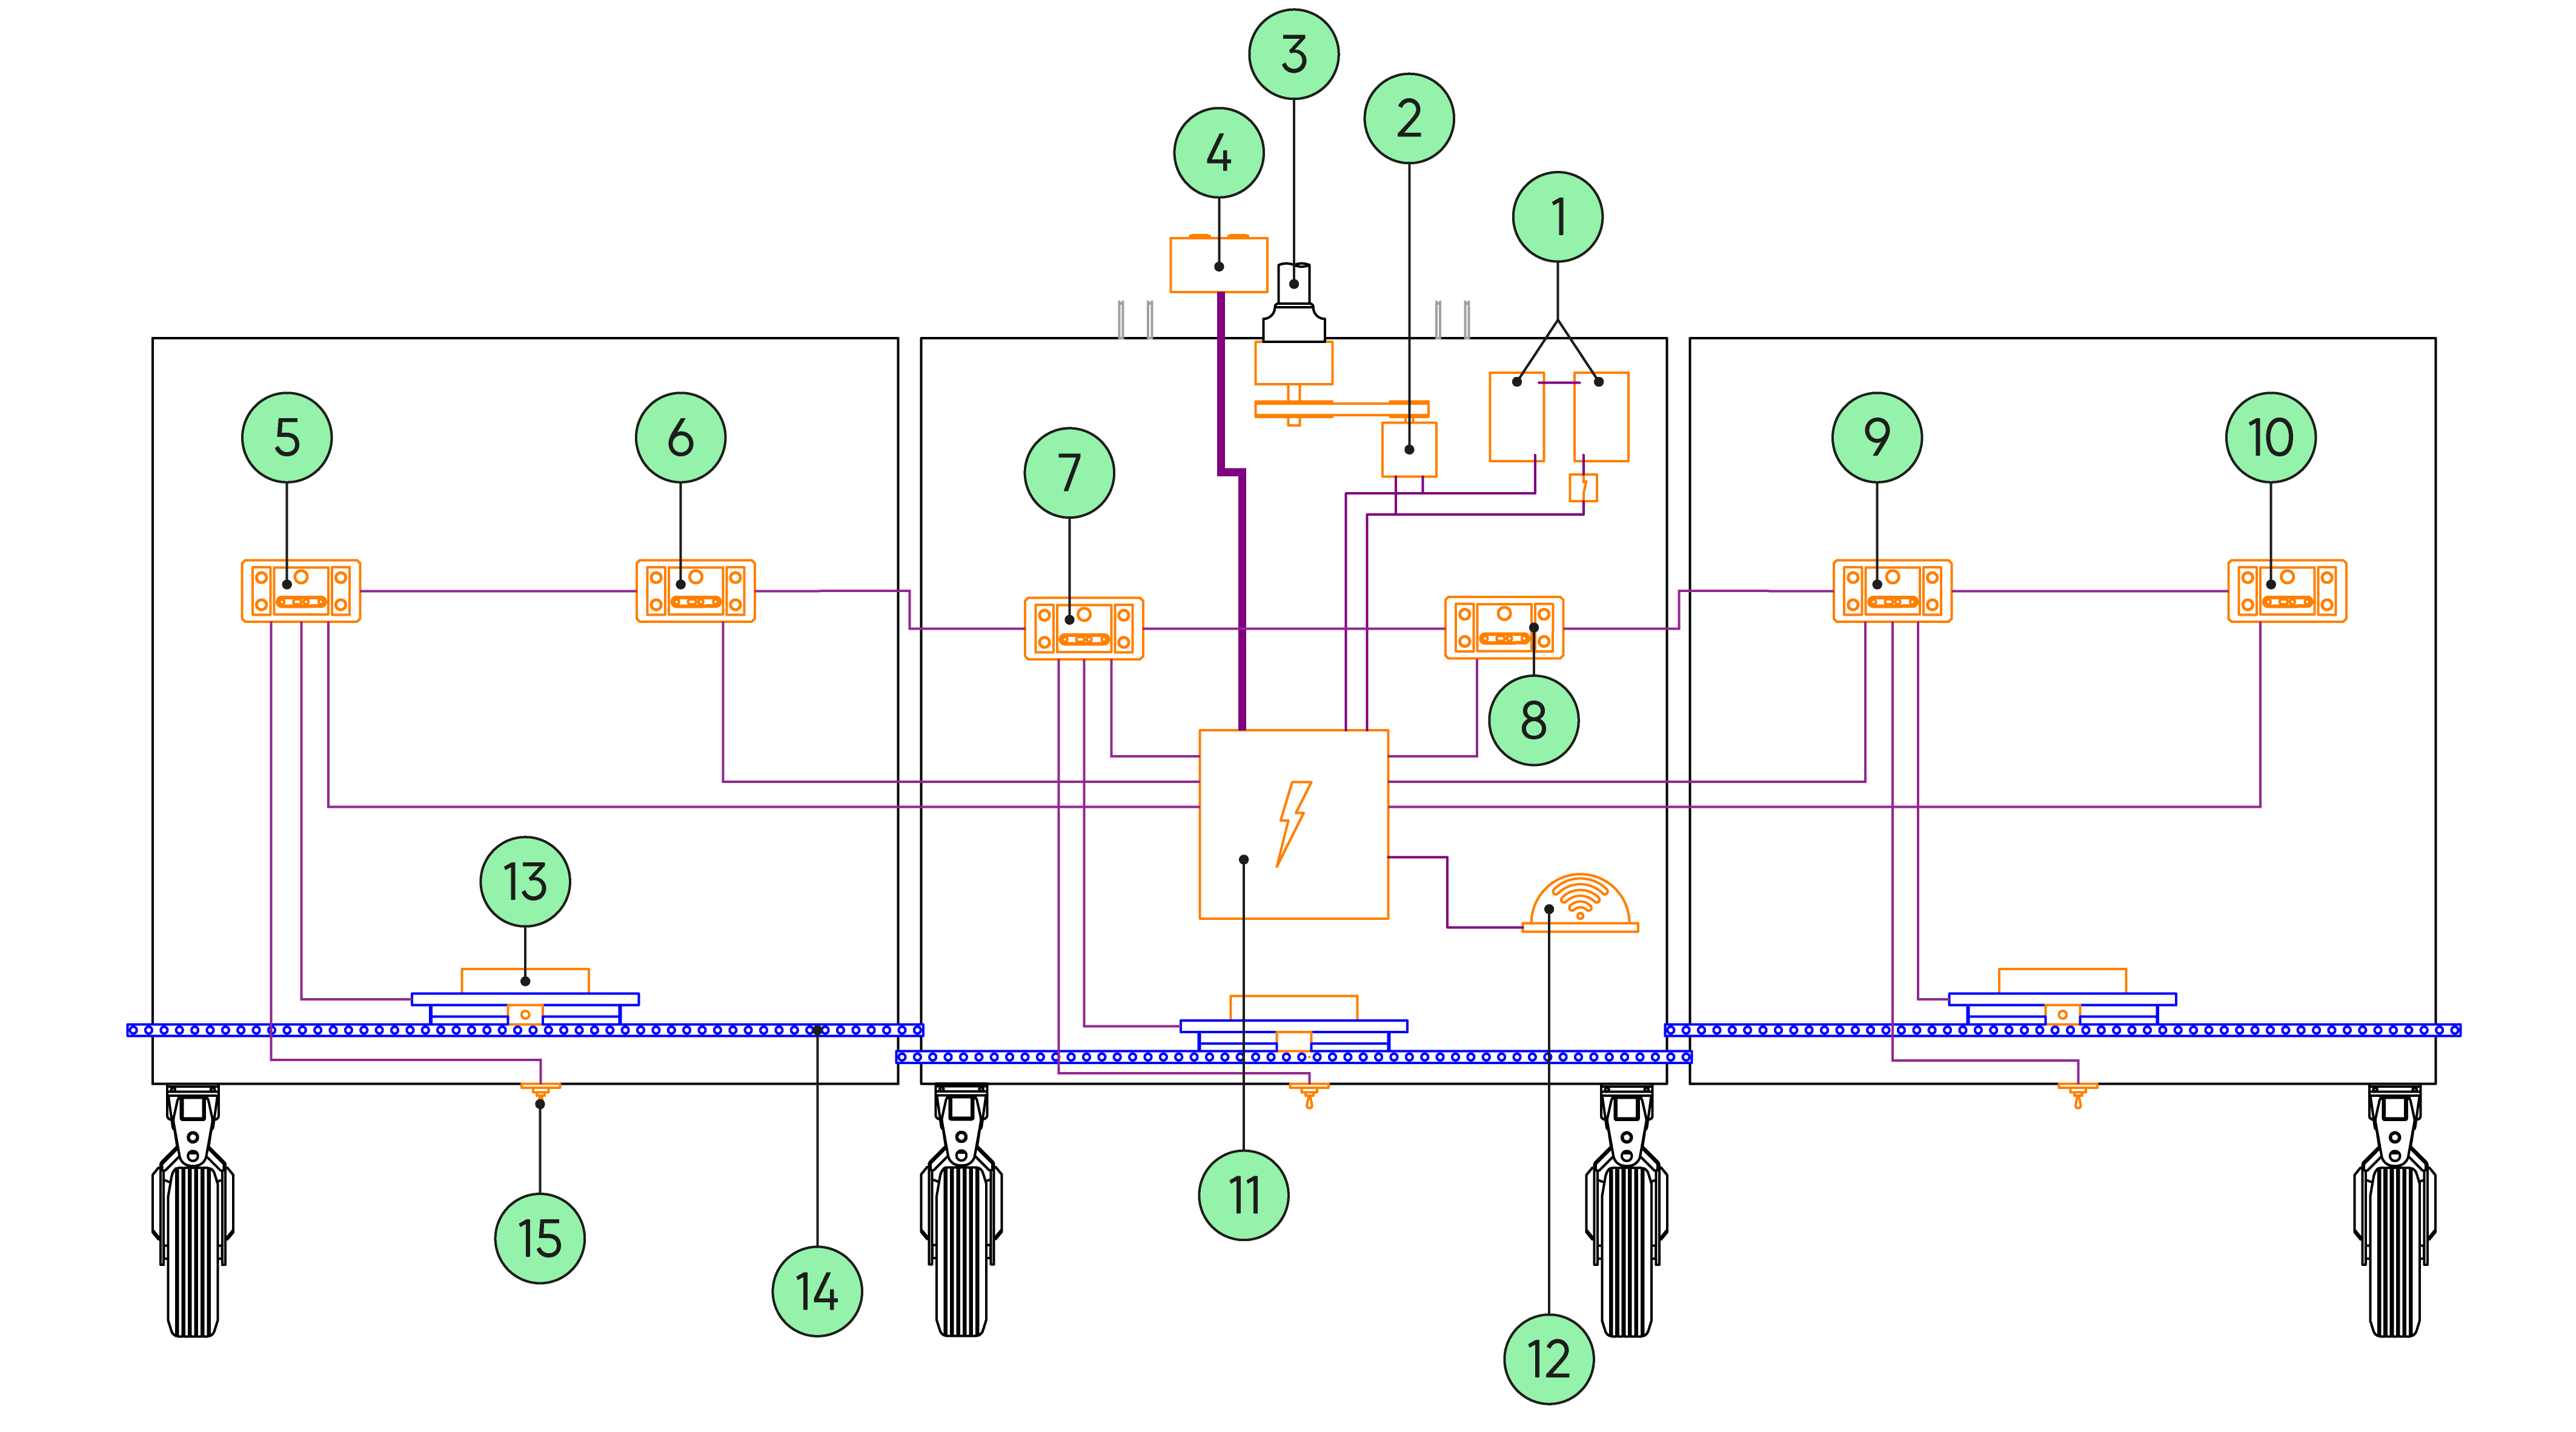
La macchina è alimentata a 24 V da due batterie al piombo da 12 V collegate in serie (1) e ricaricate da un alternatore da 28 V (2) azionato da una presa di forza (3).
-
La tensione di 24 V alimenta il quadro elettrico principale (11) che contiene il sistema di gestione della potenza elettrica, un sistema di protezione della batteria, un router e uno switch per la connessione a Internet e al pannello di controllo tramite un'antenna Wi-Fi e 4G (12).
-
Il quadro elettrico principale (11) alimenta le 6 Vision Box (5-10). Viene acceso e spento dall'operatore tramite la scatola di comando ON/OFF remota (4).
-
Le 3 barre irroratrici (14) possono essere regolate per mezzo dei 3 pulsanti (15) per l'alzata e l'abbassata. I valori misurati dal sensore di pressione situato sulla barra irroratrice sinistra vengono trasmessi al computer della Vision Box (5). Tre Vision Box principali attivano inoltre l'apertura delle valvole solenoidi.
-
Ciascuna delle 6 Vision Box contiene una telecamera per il riconoscimento dei bersagli da irrorare, un gruppo di quattro LED, una scheda elettronica per la gestione dei flash, un computer per l'elaborazione delle immagini e un ventilatore.
-
Le 6 Vision Box contengono ciascuna una telecamera per l'odometria visiva (VO) per la valutazione della velocità di avanzamento della macchina, nonché una batteria che alimenta l'orologio in tempo reale (RTC).
-
Quando una missione viene avviata, i computer accendono i LED (flash), valutano la velocità della macchina con le telecamere di odometria visiva (OV) e attivano il rilevamento dei bersagli. Se vengono rilevati bersagli, i computer inviano i comandi per aprire le valvole solenoidi delle barre irroratrici, tenendo conto della velocità di avanzamento della macchina.