
-
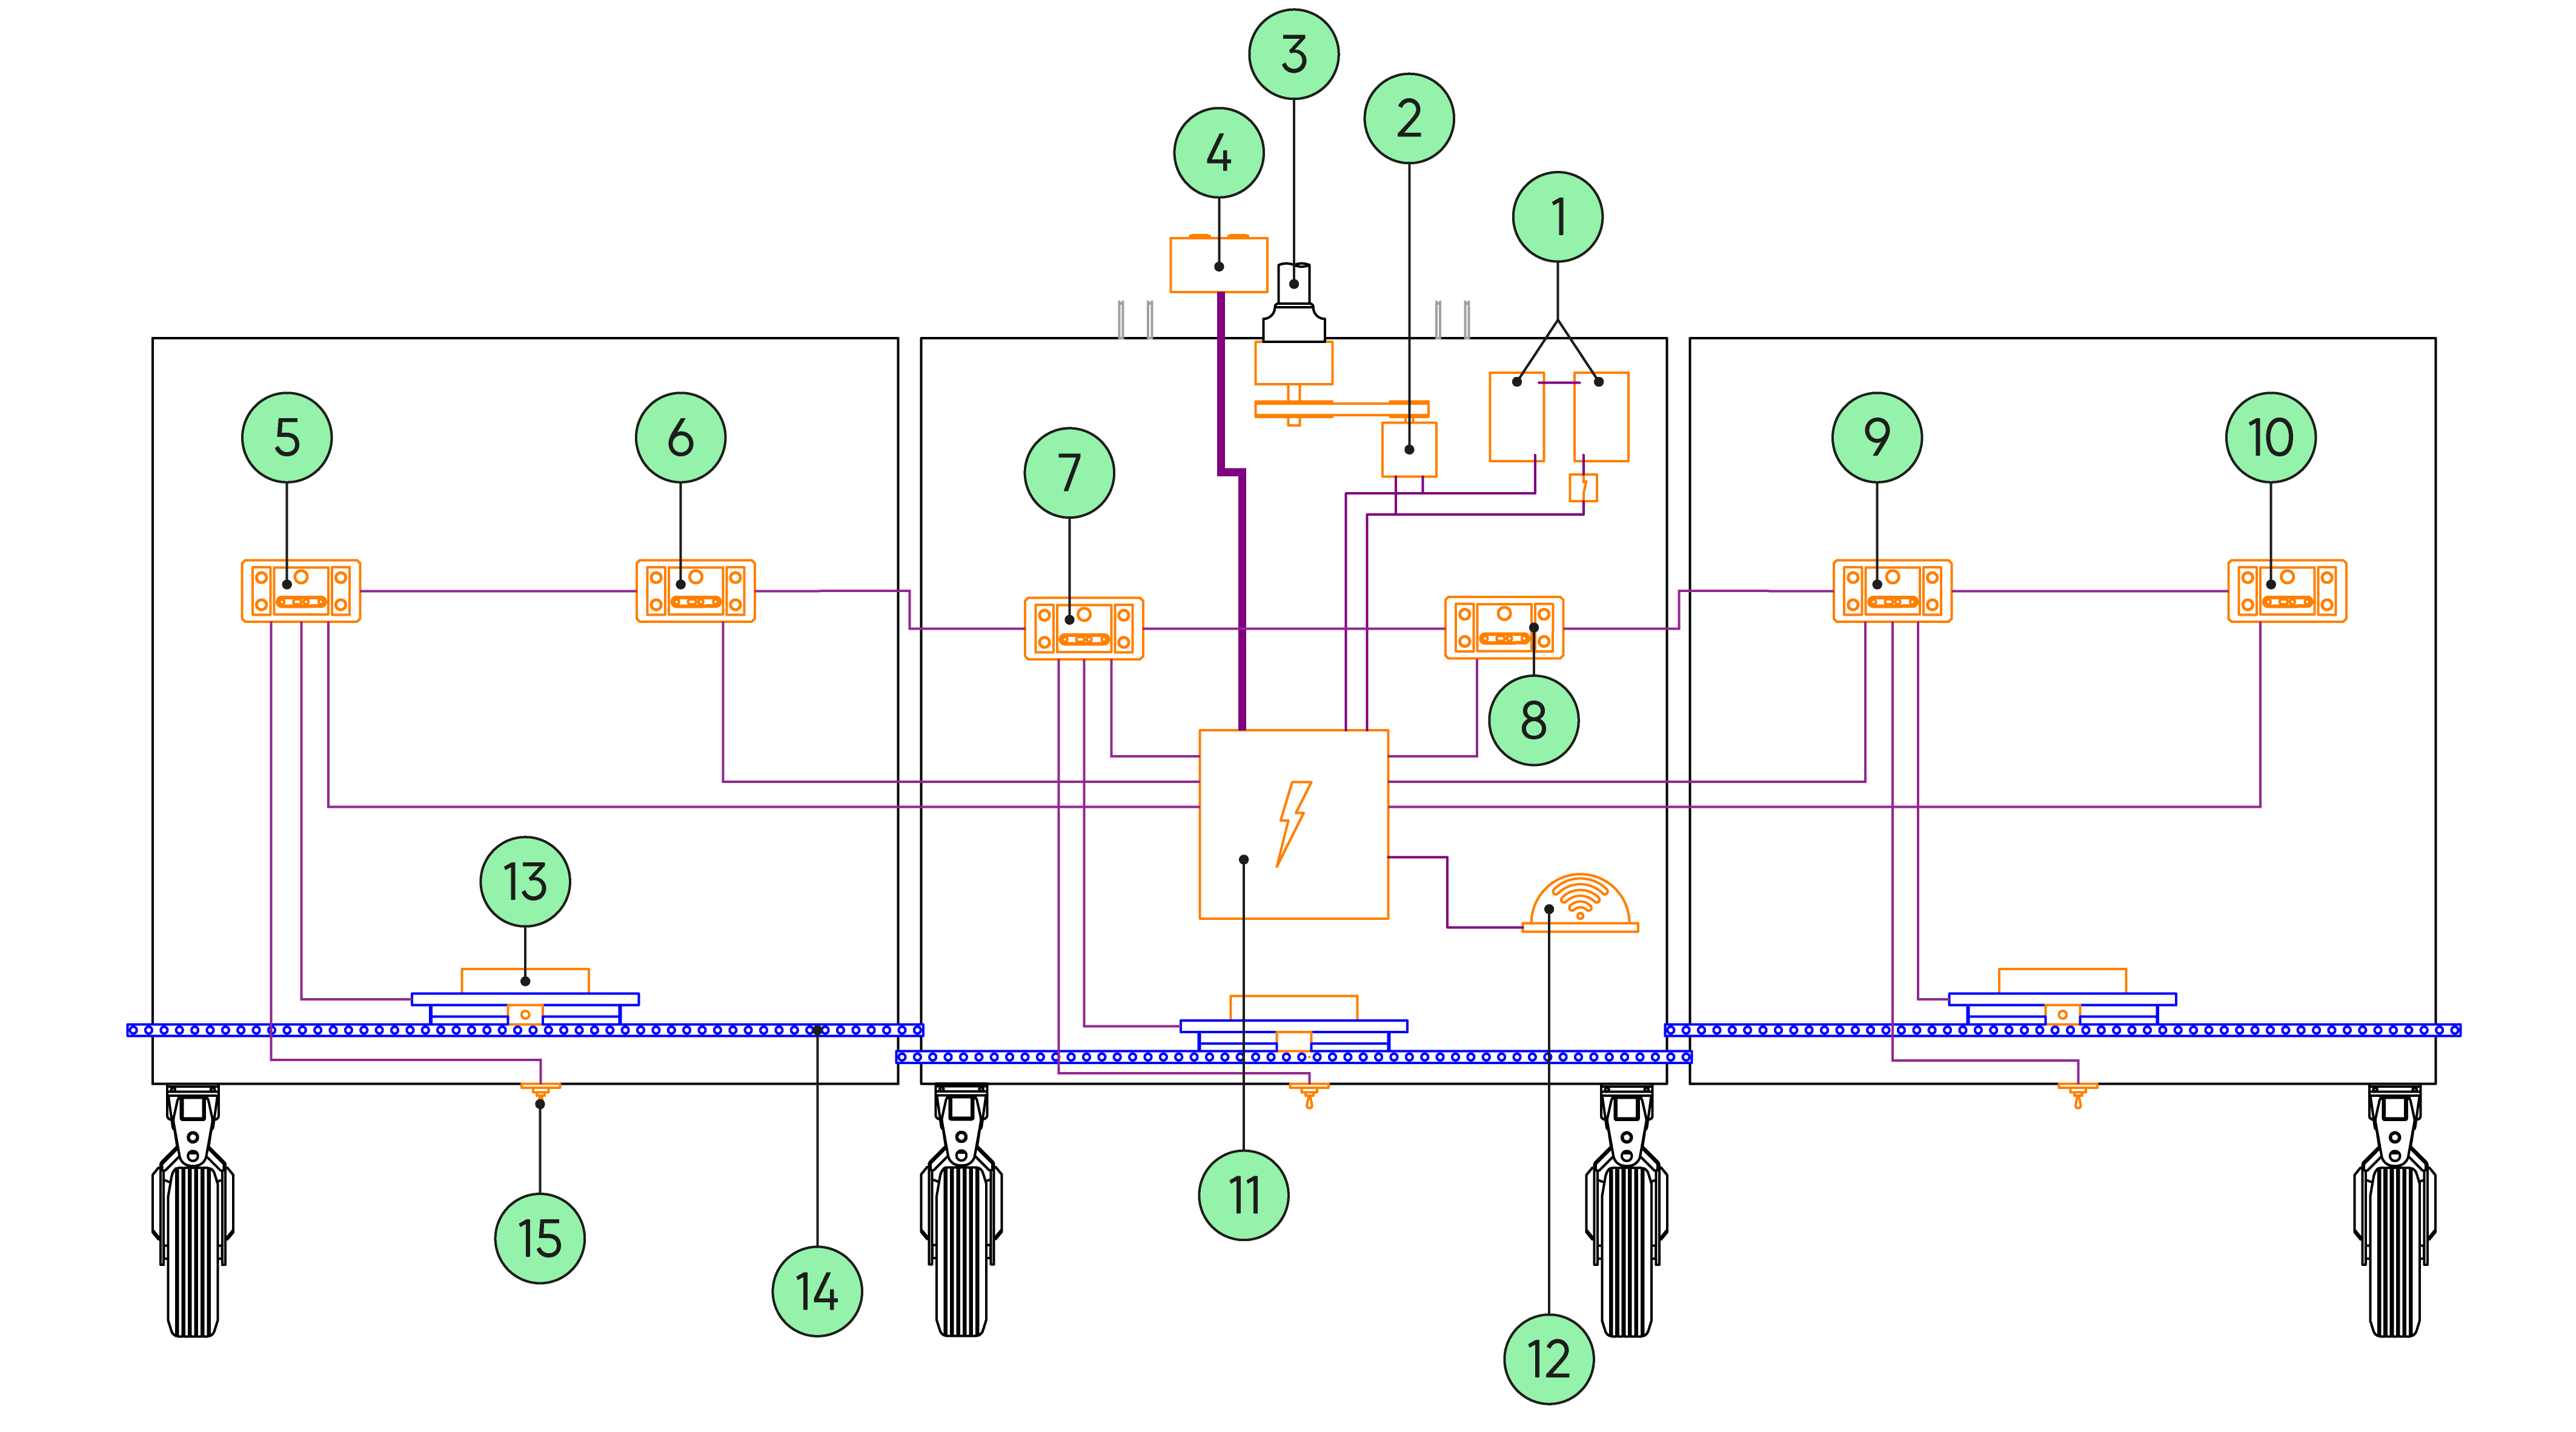
La máquina se alimenta con 24 V mediante dos baterías de plomo de 12 V conectadas en serie (1) y recargadas por un alternador de 28 V (2) accionado por una toma de fuerza (3).
-
El voltaje de 24 V alimenta la caja eléctrica principal (11) que contiene el sistema de gestión de potencia eléctrica, un sistema de protección de batería, un router y un conmutador para la conexión a Internet y al panel de control a través de una antena Wi-Fi y 4G (12).
-
La caja eléctrica principal (11) alimenta las 6 Vision Boxes (5-10). Se enciende y apaga por el operario mediante la caja de control remoto ON/OFF (4).
-
Los 3 brazos de pulverización (14) pueden ajustarse por medio de los 3 botones (15) para subir y bajar. Los valores medidos por el sensor de presión ubicado en el brazo de pulverización izquierdo se transmiten al ordenador de la Vision Box (5). Tres Vision Boxes maestras también activan la apertura de las válvulas solenoides.
-
Cada una de las 6 Vision Boxes contiene una cámara para el reconocimiento de los objetivos a pulverizar, un grupo de cuatro LED, una tarjeta electrónica para la gestión de los destellos, un ordenador para procesamiento de imagen y un ventilador.
-
Las 6 Vision Boxes contienen cada una una cámara de odometría visual (VO) para evaluar la velocidad de avance de la máquina, así como una batería que alimenta el reloj de tiempo real (RTC).
-
Cuando se inicia una misión, los ordenadores encienden los LEDs (destello), evalúan la velocidad de la máquina con las cámaras de odometría visual (VO) y activan la detección de objetivos. Si se detectan objetivos, los ordenadores envían los comandos para abrir las válvulas solenoides de los brazos de pulverización, teniendo en cuenta la velocidad de avance de la máquina.